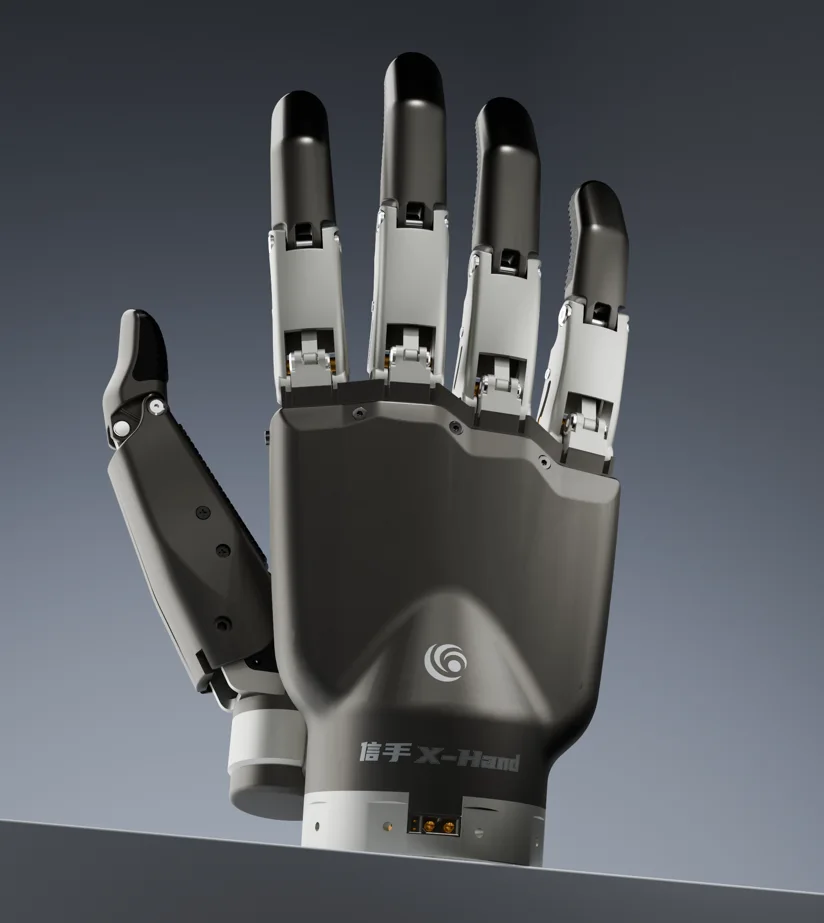
 产品图片待补充
吉林省仿生机器人创新中心有限公司
信手X-Hand M1
采用全面的仿生设计,拥有类人手的尺寸与节段比例,其掌弓采用仿人手横弓、纵弓三维结构,同时采用仿生环形斜轴,完美复现人手特性:在手掌张开时可适配更大物体的抓握需求,闭合时能形成紧密贴合物体的包裹姿态;在核心技术层面,信手X-Hand M1采用高功率密度电机矩阵,搭配单手 472 个触觉传感单元实现灵敏触觉感知。
价格待询
型号、配置、交付和支持将在报价中确认。
创建订单产品图片待补充采用全面的仿生设计,拥有类人手的尺寸与节段比例,其掌弓采用仿人手横弓、纵弓三维结构,同时采用仿生环形斜轴,完美复现人手特性:在手掌张开时可适配更大物体的抓握需求,闭合时能形成紧密贴合物体的包裹姿态;在核心技术层面,信手X-Hand M1采用高功率密度电机矩阵,搭配单手 472 个触觉传感单元实现灵敏触觉感知。
型号、配置、交付和支持将在报价中确认。
创建订单