 产品图片待补充
赛感科技(深圳)有限公司
三维力灵巧手自适应触觉抓取
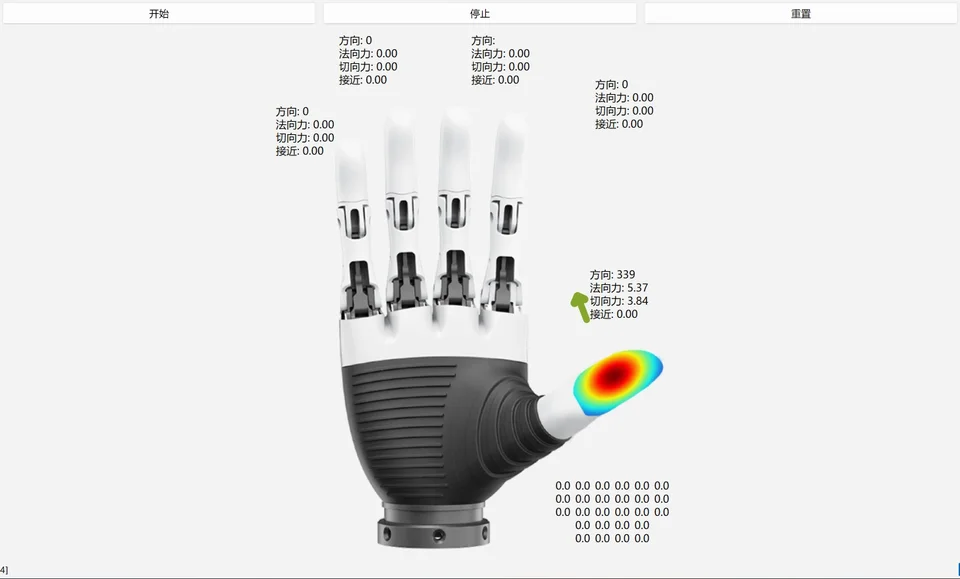
本方案基于柔性三维力触觉传感技术,将柔性触觉传感器集成于灵巧手表面,能够实时采集接触面三维力分布信息。依托触觉反馈算法,灵巧手无需预先设定参数,可自适应抓取不同材质、形态物品,有效避免物品挤压破损。柔性传感单元轻薄柔性、易曲面贴附,具备高触觉分辨率,大幅降低机器人灵巧手触觉系统集成成本,适用于人形机器人、服务机器人、工业柔性抓取等具身智能应用领域。
价格待询
型号、配置、交付和支持将在报价中确认。
创建订单产品图片待补充本方案基于柔性三维力触觉传感技术,将柔性触觉传感器集成于灵巧手表面,能够实时采集接触面三维力分布信息。依托触觉反馈算法,灵巧手无需预先设定参数,可自适应抓取不同材质、形态物品,有效避免物品挤压破损。柔性传感单元轻薄柔性、易曲面贴附,具备高触觉分辨率,大幅降低机器人灵巧手触觉系统集成成本,适用于人形机器人、服务机器人、工业柔性抓取等具身智能应用领域。
型号、配置、交付和支持将在报价中确认。
创建订单